

В ETH Zurich представили инновационную систему управления для гуманоидного робота G1, способного преодолевать лестницы и препятствия
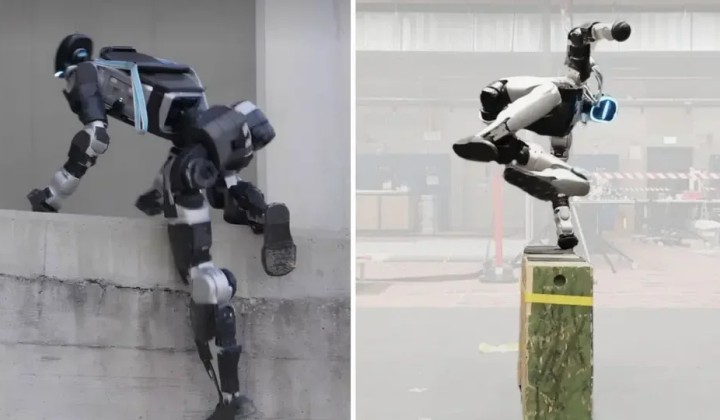
Передовая система управления для робота-гуманоида G1
Как сообщает НВ — Техно: Ученые из ETH Zurich создали уникальный контроллер для робота-гуманоида G1 производства Unitree, который научился уверенно подниматься по лестницам, обходить преграды и восстанавливаться после падений. Название технологии - «Планирование контактов на основе внимания» (ACP) - отражает суть метода: система рассчитывает оптимальные точки соприкосновения девяти ключевых сегментов тела робота, включая руки, локти, колени, ноги и таз.
Процесс обучения ACP: три ключевых этапа
Обучение системы проходило в несколько последовательных стадий:
- На первом этапе контроллер всего тела тренировали с использованием 13,2 минут записанных человеческих движений.
- Вторая фаза предусматривала совместное обучение как планировщика контактных точек, так и самого контроллера.
- Третий этап был направлен на адаптацию системы к случайно сгенерированным средам при помощи методов обучения с подкреплением.
По итогам симуляций система ACP показала впечатляющие результаты: средний уровень успешного прохождения восьми сложных полос препятствий составил 92,5%, тогда как базовая модель MGMT справилась только на 58,8%.
Параллельно специалисты из Университета Иллинойса в Урбана-Шампейн разработали методику Contraction-Aware Reinforcement Learning (CARL), повышающую точность движений роботов примерно на 15%. CARL сочетает в себе обучение с подкреплением и математические принципы устойчивого управления, позволяя роботам совершенствовать свои действия на основе обратной связи с окружающей средой.
«Создание новых систем управления для гуманоидных роботов отражает значительный прогресс в области робототехники», - отмечают исследователи ETH Zurich.
Технологии ACP и CARL открывают широкие возможности для применения в различных областях - от логистики и доставки до спасательных операций, где важны высокая маневренность и точность. Для России, где внедрение робототехники постепенно набирает обороты, такие разработки могут стать фундаментом для создания адаптивных автономных систем, способных эффективно функционировать в сложных и динамичных условиях.
В то время как ETH Zurich делает значительные шаги в разработке систем управления для гуманоидных роботов, исследователи из Университета Иллинойс в Урбана-Шампейн также представили собственный метод, который улучшает точность движений роботов. Метод, известный как CARL, демонстрирует прирост производительности на 15%, что подчеркивает важность новых технологий в области робототехники.

Читайте также