

Американские учёные создали гибких роботов с захватами, которые работают в слаженных командах, вдохновлённые слоновьим хоботом
Вдохновение от слоновьего хобота
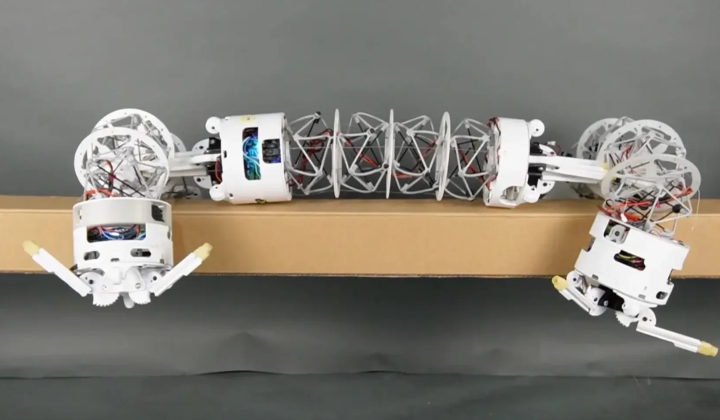
Как сообщает НВ — Техно: Исследовательская группа из Университета штата Колорадо разработала гибких роботов, чья конструкция основана на принципах слоновьего хобота. Механические захваты этих роботов позволяют им объединяться в слаженные команды для выполнения сложных задач. Их трубчатое тело построено по системе tensegrity - жёсткие стержни удерживаются натянутыми тросами, что обеспечивает возможность изгиба, растяжения и изменения формы при сохранении прочности корпуса.
Функционал и командная работа
Роботы оснащены захватами, которые не только захватывают предметы, но и служат для соединения с другими роботами. В ходе тестов устройства показали способность к самостоятельному передвижению и манипуляциям с объектами. Несколько таких роботов могут формировать цепи, замкнутые кольца и разветвлённые конструкции, что позволяет им совместно выполнять задачи, включая перенос грузов. Соединение между ними достигается механическими креплениями, а не магнитами - это даёт возможность работать одновременно и координировать движения при взаимодействии с предметами разных размеров.
Испытания проводились как в лабораторных условиях, так и в реальной среде. Для роботов выбрали компактные двигатели, которые обеспечивают нужную мощность и надёжность. На данный момент устройства не полностью автономны и требуют управления человеком в большинстве операций, однако два робота способны самостоятельно находить друг друга и соединяться. В будущем планируется повысить уровень автономности, увеличить скорость работы и обучить взаимодействию с людьми.
Перспектива создания коллективов из десятков или сотен таких роботов, которые смогут самостоятельно менять свою конфигурацию, открывает новые горизонты для применения в различных областях. Среди потенциальных сфер использования выделяют:
- промышленное производство
- космические исследования
- спасательные операции
Гибкость роботов позволяет им проникать в труднодоступные места и адаптироваться к условиям окружающей среды, что особенно важно для выполнения сложных задач в реальных условиях.
Такой технологический прорыв способен значительно трансформировать подходы к автоматизации, предлагая новые решения для задач, требующих высокой адаптивности и слаженного взаимодействия между устройствами.
Внедрение этих роботов в производство, космос и спасательные миссии сможет повысить эффективность и безопасность, минимизируя риски для операторов в опасных ситуациях. Учитывая стремительное развитие технологий, дальнейшие исследования обещают существенные успехи в области робототехники.
В то время как команда из Университета штата Колорадо разрабатывает гибких роботов, способных работать в команде, в ETH Zurich представили усовершенствованную систему управления для гуманоидного робота G1. Эта инновация позволяет ему преодолевать лестницы и преодолевать различные препятствия, что открывает новые возможности для использования в сложных условиях. Узнайте больше о том, как современные технологии развивают робототехнику, в нашей статье о инновационной системе управления G1.

Читайте также