

Немецкие специалисты создают навигацию для автономных роев роботов на Марсе без спутников
Создание навигационной системы для автономных групп роботов
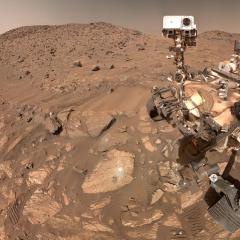
Как сообщает НВ — Техно: В Германии ведутся работы по разработке инновационной навигационной технологии, которая позволит автономным роевым роботам исследовать Марс без опоры на спутниковую систему позиционирования. Проект VaMEx-ARES стартовал в октябре 2026 года и рассчитан на три года. Его финансирует Немецкий аэрокосмический центр, выделивший около 1,54 миллиона долларов.
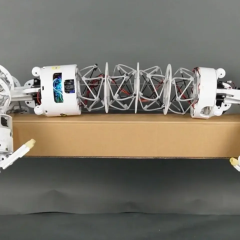
В основе технологии лежит сочетание звездных и солнечных датчиков с сетью радиомаяков. Поскольку на Марсе отсутствует навигационная спутниковая инфраструктура, которая доступна на Земле, ученые планируют внедрить это оборудование в роевую систему, состоящую из летающих, шагающих и колесных роботов, предназначенных для исследования поверхности и пещер красной планеты. Руководителем проекта выступает профессор Гвидо Дитль из Вюрцбургского университета.
Проект VaMEx и камера SkyCAM для мониторинга атмосферы
VaMEx-ARES входит в состав инициативы VaMEx, ориентированной на исследование Долины Маринерис на Марсе - одного из крупнейших каньонов в Солнечной системе, протяжённостью около 3000 километров. В рамках инициативы разрабатывается также система камер SkyCAM под руководством профессора Хакана Каяла из университета. SkyCAM предназначена для автоматического обнаружения атмосферных явлений, включая:
- молнии,
- образование облаков,
- метеоры.
Для проверки работы SkyCAM запланированы эксперименты в ходе аналоговой миссии AMADEE-27, которая пройдет в Португалии с 5 по 18 апреля 2027 года.
Во время испытаний планируется развернуть две-три станции для синхронизации данных и анализа траекторий движущихся объектов. Важно отметить, что технологии пока не готовы к полету на Марс - перед применением их ждут полевые и аналоговые тесты.
Отдельно стоит упомянуть, что NASA в ноябре 2026 года впервые опробовало новый маневр для отправки зондов к Марсу в рамках миссии ESCAPADE. Первый аппарат прошел минимальное расстояние от Земли 7 ноября на высоте около 1600 км, второй - 9 ноября на 1050 км. Оба включали двигатели примерно на 9 минут, что стало важным этапом подготовки к будущим марсианским экспедициям.
Разработка систем навигации для автономных роботов на Марсе - ключевой шаг, учитывая невозможность использования привычных спутниковых методов позиционирования. Внедрение технологий, таких как SkyCAM, расширяет возможности изучения марсианской атмосферы, что критично для планирования последующих миссий. Тестирование и совершенствование этих систем в условиях, максимально приближенных к марсианским, как в миссии AMADEE-27, демонстрируют активное движение вперед в подготовке к автономным исследованиям Красной планеты.
В то время как немецкие ученые разрабатывают инновационные навигационные технологии для автономных роботов на Марсе, NASA также активно продвигает свои миссии к красной планете, осуществляя маневры с помощью зондов ESCAPADE. Эти усилия подчеркивают глобальную гонку в исследовании Марса и развитие новых технологий для освоения его поверхности.

Читайте также