

Boston Dynamics представила усовершенствованную четырёхпалую руку с 13 степенями свободы для робота Atlas
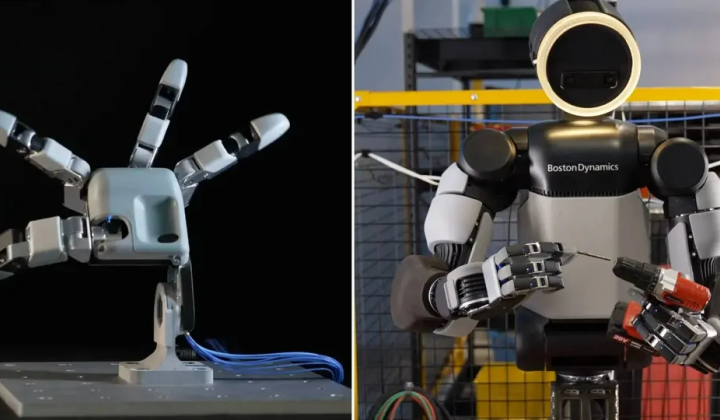
Новая манипуляторная рука для гуманоидного робота Atlas
Как сообщает НВ — Техно: Компания Boston Dynamics разработала инновационную четырёхпалую руку для робота Atlas, обладающую 13 степенями свободы. Эта рука предназначена для точного управления предметами и работы с различными инструментами, что значительно расширяет возможности Atlas в выполнении сложных физических задач. В конструкции предусмотрено четыре пальца, включая противопоставленный большой палец, что обеспечивает высокую ловкость, прочность и чувствительность. Рука адаптирована для обучения с применением искусственного интеллекта, что повышает её эффективность в реальных условиях эксплуатации.
Три пальца новой руки имеют по три степени свободы каждый, а большой палец – четыре. По размеру рука сопоставима с большой человеческой ладонью. Atlas способен поднимать мгновенные нагрузки до 50 кг и длительные – до 30 кг. Демонстрируется возможность переносить предметы весом более 45 кг, например мини-холодильник, что говорит о высокой грузоподъёмности устройства. Отсутствие пятого пальца обусловлено тщательным анализом задач и оптимизацией конструкции.
Особенности и технические характеристики новой руки
На кончиках пальцев и ладони установлены плотные тактильные сенсоры, чувствительные к давлению. Механизм передачи оснащён обратным приводом, позволяющим суставам свободно двигаться под воздействием внешних сил без сопротивления жёстких деталей. Конструкция спроектирована с учётом высокой точности моделирования и обучения с подкреплением, что облегчает перенос навыков из виртуальной среды в реальный мир. Благодаря этим характеристикам рука способна выполнять:
- щипковое захватывание
- удержание штатива
- контролируемое движение большого пальца относительно остальных пальцев
Это позволяет роботу Atlas эффективно работать с разнообразным инструментарием, таким как:
- дрели
- шлифовальные аппараты
- пистолеты для забивания гвоздей
- динамометрические гайковерты
- сварочные горелки
Ранее специалисты из ETH Zurich создали автономную роботизированную руку, способную использовать пальцы как «ноги» для перемещения, нажатия клавиш, толкания мелких объектов и восстановления после падений. Этот проект вдохновлён персонажем Thing из мультсериала «Семейка Аддамс». Такие разработки демонстрируют быстрый прогресс в робототехнике и открывают новые возможности для применения роботов в различных отраслях.
Рост инноваций в области подобных манипуляторов отражает значительный шаг вперёд в создании робототехнических систем, которые могут менять подходы к автоматизации в промышленности, здравоохранении и бытовой сфере. Интеграция роботов с продвинутыми физическими возможностями обещает повысить производительность и безопасность рабочих процессов, что актуально и для российских предприятий и сервисов.
В то время как Boston Dynamics продолжает развивать возможности своего робота Atlas с новой манипуляторной рукой, исследователи из ETH Zurich также представили инновационное решение в области робототехники. Их автономная роботизированная рука, вдохновленная персонажем из «Семейки Аддамс», обладает уникальной мобильностью и функциональностью. Узнайте больше о том, как эти технологии меняют подход к роботам, в нашей статье об автономной руке ETH Zurich.

Читайте также